
constructionequipmentmag.es
04
'26
Written on Modified on
Concepto de perforación de superficie autónomo y eléctrico a batería para minería inteligente
Sandvik presentó una perforadora de superficie autónoma en Tampere para impulsar ciclos sin emisiones y la orquestación de procesos mediante integración digital.
www.home.sandvik
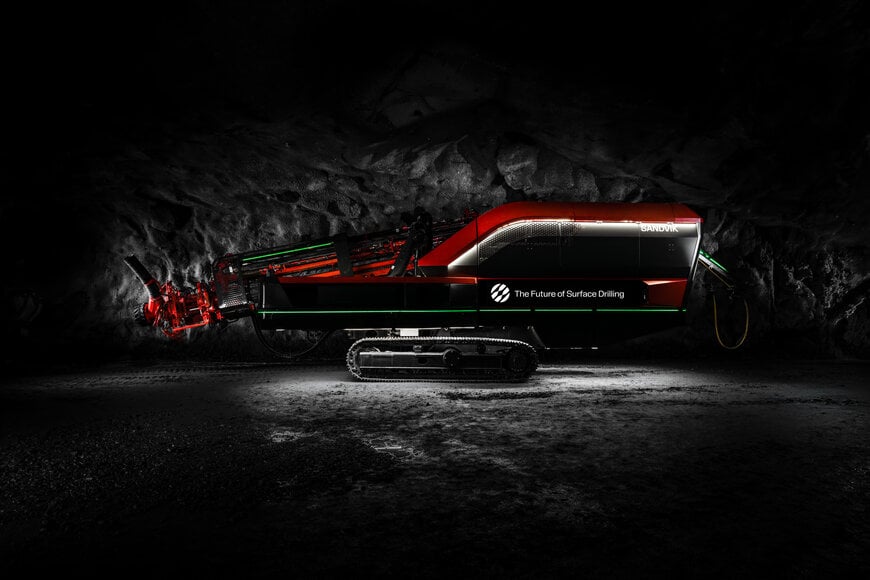
El sector de tecnología minera ha presentado una arquitectura de perforación de superficie autónoma y eléctrica a batería diseñada para eliminar las emisiones diésel mientras automatiza la manipulación de herramientas y la coordinación de flotas en la extracción a cielo abierto. Desarrollado para resolver los cuellos de botella en la productividad y los riesgos para el personal en operaciones en roca dura, el sistema integra robótica a bordo, visión artificial dinámica e inteligencia artificial para la gestión de flotas en los flujos de trabajo de excavación superficial.
Arquitectura de percepción de maquinaria y manipulación robótica de herramientas
Diseñada sin cabina de operador, la plataforma depende por completo de la automatización mecánica para los ciclos estándar de consumibles. Un manipulador robótico integrado realiza cambios de brocas, instalaciones de tubos guía y sustituciones de martillos en fondo directamente desde bastidores de almacenamiento a bordo, retirando a los operarios de la zona de voladura de alto riesgo durante los ciclos de desgaste habituales. Los sistemas de detección incorporan tecnología de clasificación dinámica de objetos capaz de identificar personal, infraestructura fija y maquinaria móvil para ajustar la velocidad o detener las operaciones si se vulneran las distancias de seguridad. Paneles matriciales de LED comunican el estado operativo a los trabajadores cercanos, mientras que herramientas automatizadas de telemetría registran datos de profundidad y desviación tras la perforación en tiempo real para verificar la precisión de la malla de voladura antes de la carga.
Orquestación de flotas mediante sistemas de gemelos digitales en tiempo real
La perforadora mantiene comunicación bidireccional con un gemelo digital actualizado en tiempo real mediante una infraestructura de gestión basada en lenguaje natural. Un agente de software supervisor asigna geometrías de patrones y coordina el desplazamiento simultáneo de los vehículos en activos adyacentes de la mina, permitiendo que la unidad calcule de forma autónoma trayectorias, secuencias de barrenos y adaptaciones del ciclo según las condiciones locales del banco. La supervisión del sistema permite a los operadores remotos consultar el estado de los activos mediante comandos conversacionales y limitar la intervención manual estrictamente a excepciones operativas. Esta arquitectura da continuidad a plataformas conceptuales previas, como los cargadores subterráneos automatizados introducidos en 2020, para validar subsistemas de potencia y software antes de su transferencia a perforadoras sobre orugas y unidades rotativas de barrenos para voladura de alta capacidad.
Contexto adicional: especificaciones técnicas y evaluación comparativa competitiva
La perforación de producción en superficie totalmente autónoma y de cero emisiones requiere la integración de tres parámetros clave: automatización en la gestión de consumibles, arquitectura energética sin emisiones de escape e intercambio de datos a nivel de flota.
En la perforación de producción a cielo abierto, soluciones comerciales autónomas como la serie Pit Viper de Epiroc y la Caterpillar MD6310 admiten telemetría remota, desplazamiento semiautónomo y perforación automatizada de mallas mediante sistemas propietarios como Epiroc RCS y Cat MineStar. Sin embargo, las plataformas operativas convencionales dependen habitualmente de cuadrillas manuales o vehículos de apoyo especializados para reemplazar los martillos en fondo, sustituir brocas desgastadas y manipular componentes pesados de la sarta de perforación. Al incorporar en el chasis un brazo articulado dedicado para la reposición completa de consumibles, la arquitectura de Sandvik busca la independencia física total respecto a los vehículos auxiliares de mantenimiento durante las fases activas de perforación.
Desde la perspectiva del vector energético, las operaciones convencionales de perforación de producción emplean predominantemente motores diésel o conexiones eléctricas fijas por cable umbilical. Las configuraciones eléctricas cableadas limitan la movilidad del equipo en mallas de voladura dinámicas, mientras que las unidades diésel generan emisiones acústicas y gases de efecto invernadero locales. Al operar exclusivamente con celdas de batería industrial a bordo y navegación sin cabina, esta arquitectura resuelve las restricciones del diseño dimensional y la portabilidad energética, posicionando la electrificación móvil autónoma como un referente funcional frente a las unidades rotativas de superficie convencionales de gran tonelaje.
Editado por Evgeny Churilov, Induportals Media - Adaptado por IA.
www.mining.sandvik
